Mano robótica WUJI se desplaza de forma autónoma según ETH Zurich
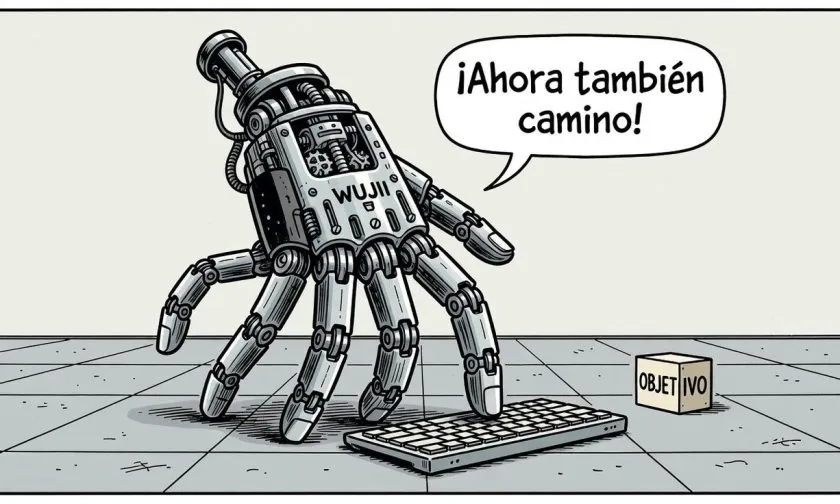
En un avance reciente que combina la robótica avanzada y la inteligencia artificial, un equipo de investigadores de ETH Zurich logró transformar una mano robótica modelo WUJI en un dispositivo capaz de caminar por sí mismo. Durante las pruebas demostrativas, el sistema utilizó únicamente sus dedos para desplazarse sobre superficies, mantener el equilibrio, recuperarse tras sufrir caídas y manipular diversos objetos sin la necesidad de estar acoplado a un brazo mecánico tradicional o a una plataforma con ruedas.
Este desarrollo se sustenta en la evolución de los efectores finales, que tradicionalmente han sido diseñados de manera exclusiva para sujetar o agarrar elementos dentro de entornos industriales o de laboratorio. Al prescindir de la infraestructura de soporte habitual, los ingenieros han replanteado la forma en que los componentes terminales de los robots pueden interactuar con su entorno físico, dotándolos de una movilidad antes reservada para sistemas robóticos mucho más complejos.
Para alcanzar este resultado, los científicos utilizaron una combinación de aprendizaje por refuerzo y técnicas avanzadas de simulación digital. Este enfoque permitió que el algoritmo de control aprendiera los patrones de movimiento necesarios mediante millones de iteraciones virtuales antes de ser transferido al hardware real, optimizando la capacidad de respuesta de la mano robótica ante imprevistos físicos en el mundo real.
Especialistas en automatización señalan que este tipo de innovaciones abre nuevas vías para el diseño de dispositivos autónomos más versátiles y compactos, capaces de operar en espacios reducidos donde los robots móviles convencionales no tienen cabida. La capacidad de un solo componente para alternar entre la locomoción y la manipulación de objetos representa un cambio conceptual relevante en la ingeniería mecánica.
Tras estos resultados iniciales, el equipo de investigación continuará refinando los algoritmos de control para mejorar la eficiencia energética del dispositivo y ampliar su repertorio de movimientos en terrenos irregulares. El objetivo a plazos futuros es evaluar el desempeño de la mano robótica WUJI en escenarios prácticos de mayor complejidad y fuera del entorno controlado del laboratorio.

Equipo CoinMagnetic
Inversores en cripto desde 2017. Operamos con nuestro propio dinero y probamos cada exchange personalmente.
Actualizado: octubre de 2026
En nuestro analisis:
¿Quieres enterarte de las noticias primero?
Síguenos en nuestro canal de Telegram – publicamos noticias importantes y análisis.
Seguir el canalNoticias relacionadas
El retiro de un cartel de Solana en Shanghái genera debate tras los dichos de CZ
Las granjas de minería de bitcoin ya suman más de USD $70.000 millones en contratos de IA
MVRV y MACD encienden el optimismo para bitcoin mientras analistas piden cautela
El inusual rojo de octubre en Bitcoin desafía una década de ganancias estacionales
Claude descifra claves de los noventa en menos de treinta minutos